ASAM OpenCRG · mobilní mapování
Od mračna bodů k virtuální vozovce.
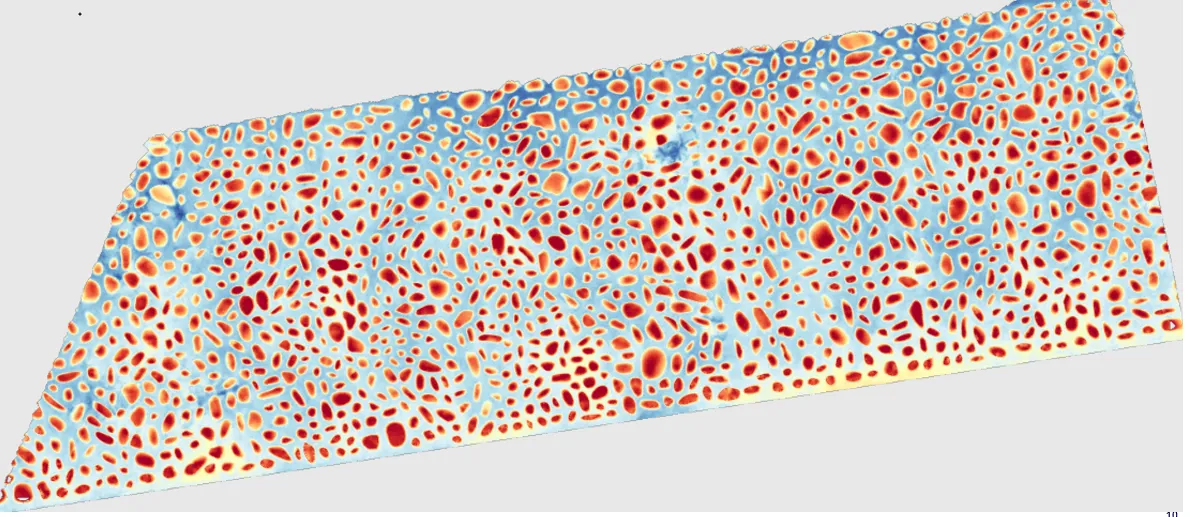
- ASAM OpenCRG 1.1.2+standardní formát povrchu vozovky, ASCII nebo binární
- Mřížka až 1 × 1 cmvýšky v pravidelné mřížce podél vozovky
- Mobilní LiDARvelmi husté a homogenní mračno bodů
- Připraveno pro simulaceověřeno v MSC ADAMS s modelem pneumatiky
01 / Od skenu k simulaci
Od naskenované vozovky
k modelu OpenCRG.
ASAM OpenCRG je digitální standard pro přesný a detailní popis povrchu pozemních komunikací. Soubory OpenCRG vytváříme z LiDAR dat našeho mobilního mapování: pravidelnou výškovou mřížku až 1 × 1 cm podél vozovky, připravenou pro simulace vozidel a pneumatik.
Sběr dat mobilním mapováním
Na zadní straně senzorové hlavy mapovacího vozu jsou umístěny dva rotační laserové skenery. Jejich skenovací roviny se za vozem kříží, takže je povrch vozovky měřen ze dvou směrů. Pro tvorbu modelu OpenCRG probíhá snímání s výrazně vyšší hustotou bodů než při běžném mapování.
Husté a homogenní mračno bodů
Bodové mračno povrchu vozovky
Výstupem skenování je mračno bodů ve formátu LAS, které prochází čištěním a automatickou klasifikací. Pro další zpracování zůstávají pouze body povrchu vozovky. Vegetace, vozidla, terén mimo vozovku i šum měření jsou odstraněny.
Vstup: mračno bodů LAS
Referenční linie vozovky
Referenční linie vedená podél vozovky určuje směr a rozsah modelu. Poloha každého naměřeného bodu povrchu je vůči této linii vyjádřena podélnou a příčnou souřadnicí.
Poloha podél a napříč vozovkou
Převod do formátu OpenCRG
Naměřený povrch je převeden do pravidelné mřížky výškových hodnot s rozlišením podle požadavků projektu, až 1 × 1 cm. Výsledkem je soubor OpenCRG připravený pro použití v simulaci.
Výstup: mřížka OpenCRG
Využití v simulaci
Po digitálním modelu naměřené vozovky projíždí virtuální vozidlo. V prostředí MSC Adams tak můžeme sledovat, jak nerovnosti ovlivňují sílu mezi pneumatikou a vozovkou. Animace tento princip znázorňuje ilustrativně.
Simulace v MSC Adams
02 / Zkušební povrchy
Kde rovný model vozovky
nestačí.
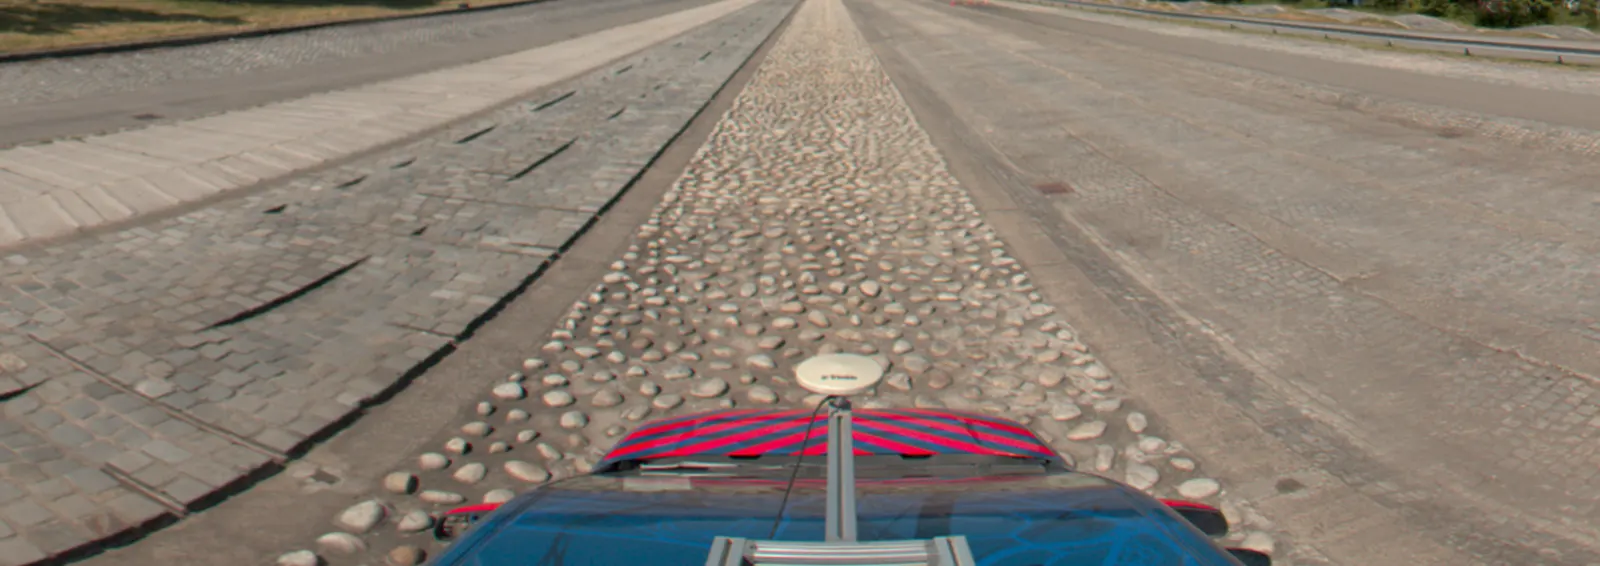
Dlažební kostky, dlažba a nerovné úseky zkušebních drah ovlivňují chování pneumatik i podvozku. Model OpenCRG zachová každý kámen i spáru, takže simulace jede po skutečném povrchu.
03 / Výstupy
Co od nás
dostanete.
Úsek vozovky definovaný začátkem a koncem, šířkou, sklonem, směrem a výškou, v kompaktním formátu, který se rychle načte a potřebuje málo paměti.
Soubor ASCII nebo binární s referenční linií a výškovou mřížkou změřeného úseku.
Pravidelná mřížka v souřadnicích u/v, rozlišení dle dohody pro každý projekt.
Primární mračno bodů, ze kterého je model OpenCRG spočítán, dodáme automaticky, pokud si ho vyžádáte.
04 / Virtuální vozidlo
Vůz Škoda Enyaq,
modelovaný díl po dílu.
Model vozovky je jedna polovina simulace. Druhou je samotné vozidlo: kinematika nápravy, pružiny a tlumiče, kolo a pneumatika. S naším partnerem, Vysokým učením technickým v Brně, zajistíme virtuální model vozidla, který po povrchu OpenCRG pojede.
- Kinematika nápravy a zavěšení
- Pružiny, tlumiče a silentbloky
- Kolo, náboj a pneumatika
- Kompletní model celého vozidla Škoda Enyaq iV
- Připraveno pro simulaci soustav těles, např. MSC ADAMS
05 / Jak to probíhá
Vy vyberete úsek.
My dodáme vozovku.
Čím čistší a sušší povrch, tím věrnější model. Trocha přípravy na místě se v datech vyplatí.

Přehráním se připojíte ke službě YouTube. Otevřít na YouTube ↗
- 01
Určete úsek
Pošlete nám polohu, délku a šířku vozovky nebo zkušební dráhy a rozlišení mřížky, které vaše simulace potřebuje.
- 02
Očistěte povrch
Odstraňte spadané listí, kameny, plevel a další překážky, aby byla struktura povrchu odkrytá a čistá.
- 03
Stanovte termín
Skenujeme za příznivého počasí, nikdy v dešti, sněhu ani silném větru. Suchý povrch zabrání odrazům a nehomogenitám, které data zkreslují.
- 04
Naskenujeme, zpracujeme a dodáme
Úsek naskenujeme, mračno bodů vyčistíme a klasifikujeme, vytvoříme referenční linii a mřížku a předáme zkontrolované soubory OpenCRG.
Pojďme k věci
Potřebujete svou vozovku
v simulaci?
Napište nám, který úsek potřebujete zaměřit. Rozsah skenování a zpracování domluvíme společně.