ASAM OpenCRG · Mobile Mapping
Von der Punktwolke zur virtuellen Straße.
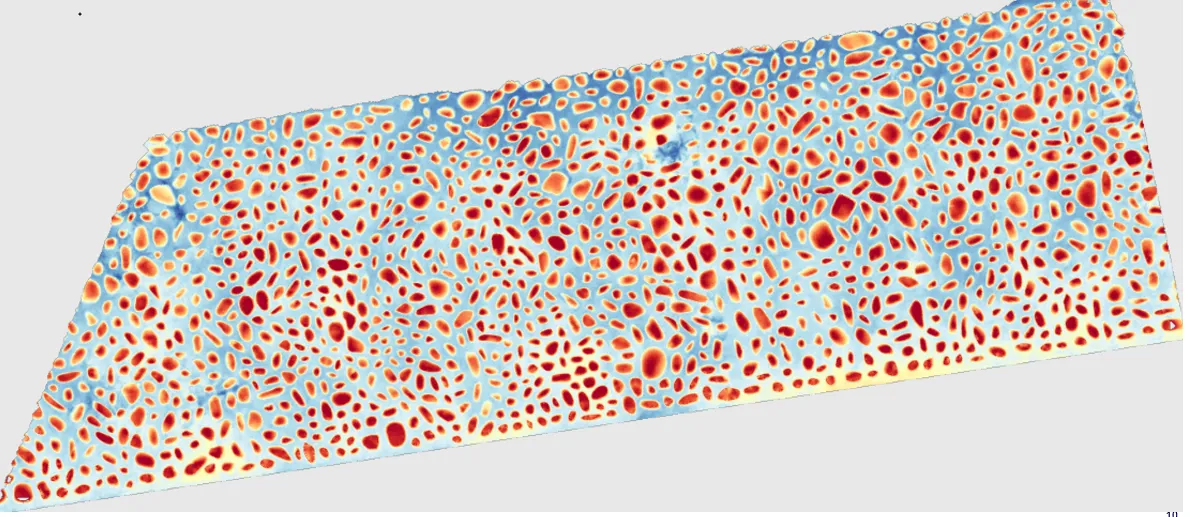
- ASAM OpenCRG 1.1.2+Standardformat für Fahrbahnoberflächen, ASCII oder binär
- Raster bis 1 × 1 cmHöhen in einem regelmäßigen Raster entlang der Straße
- Mobiles LiDARsehr dichte, homogene Punktwolke
- Simulationsbereitin MSC ADAMS mit einem Reifenmodell getestet
01 / Vom Scan zur Simulation
Von der gescannten Straße
zum OpenCRG-Modell.
ASAM OpenCRG ist der digitale Standard für eine präzise, detaillierte Beschreibung von Fahrbahnoberflächen. Aus unseren Mobile-Mapping-LiDAR-Daten erstellen wir OpenCRG-Dateien: ein regelmäßiges Höhenraster bis 1 × 1 cm entlang der Straße, bereit für Fahrzeug- und Reifensimulationen.
Erfassung per Mobile Mapping
An der Rückseite des Sensorkopfes des Messfahrzeugs sind zwei rotierende Laserscanner angebracht. Ihre Scanebenen kreuzen sich hinter dem Fahrzeug, sodass die Fahrbahn aus zwei Richtungen gemessen wird. Für ein OpenCRG-Modell erfolgt die Erfassung mit einer deutlich höheren Punktdichte als beim Standard-Mapping.
Dichte, homogene Punktwolke
Punktwolke der Fahrbahnoberfläche
Ergebnis des Scans ist eine Punktwolke im LAS-Format, die bereinigt und automatisch klassifiziert wird. Für die weitere Verarbeitung bleiben nur die Punkte der Fahrbahnoberfläche. Vegetation, Fahrzeuge, Gelände außerhalb der Fahrbahn und Messrauschen werden entfernt.
Eingang: LAS-Punktwolke
Referenzlinie der Fahrbahn
Eine entlang der Fahrbahn geführte Referenzlinie bestimmt Richtung und Ausdehnung des Modells. Die Lage jedes gemessenen Oberflächenpunkts wird gegenüber dieser Linie durch eine Längs- und eine Querkoordinate ausgedrückt.
Lage entlang und quer zur Fahrbahn
Umwandlung in das OpenCRG-Format
Die gemessene Oberfläche wird in ein regelmäßiges Raster von Höhenwerten überführt, mit einer Auflösung nach den Anforderungen des Projekts, bis 1 × 1 cm. Das Ergebnis ist eine OpenCRG-Datei, die direkt in der Simulation eingesetzt werden kann.
Ausgabe: OpenCRG-Raster
Einsatz in der Simulation
Ein virtuelles Fahrzeug fährt über das digitale Modell der vermessenen Fahrbahn. In MSC Adams können wir so verfolgen, wie Unebenheiten die Kraft zwischen Reifen und Fahrbahn beeinflussen. Die Animation veranschaulicht dieses Prinzip.
Simulation in MSC Adams
02 / Prüfoberflächen
Wo ein ebenes Straßenmodell
nicht reicht.
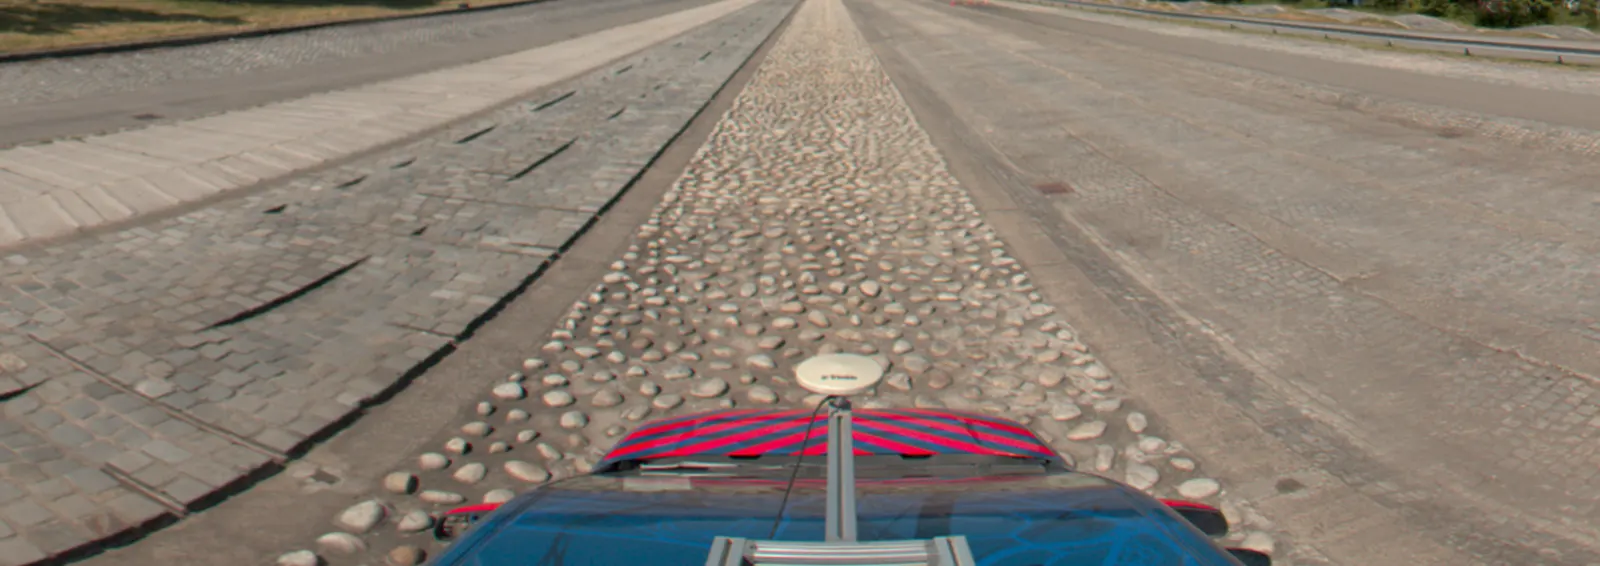
Kopfsteinpflaster, Pflaster und raue Abschnitte von Teststrecken bestimmen, wie sich Reifen und Fahrwerk verhalten. Das OpenCRG-Modell erhält jeden Stein und jede Fuge, sodass die Simulation über die reale Oberfläche fährt.
03 / Lieferumfang
Was Sie
erhalten.
Ein Straßenabschnitt, definiert durch Anfang und Ende, Breite, Neigung, Richtung und Höhe, in einem kompakten Format, das schnell lädt und wenig Speicher braucht.
ASCII- oder Binärdatei mit Referenzlinie und Höhenraster des gemessenen Abschnitts.
Regelmäßiges Raster in u/v-Koordinaten, Auflösung je Projekt vereinbart.
Die primäre Punktwolke, aus der das OpenCRG-Modell berechnet wird, liefern wir auf Wunsch automatisch mit.
04 / Virtuelles Fahrzeug
Škoda Enyaq,
Teil für Teil modelliert.
Das Straßenmodell ist die eine Hälfte der Simulation. Die andere ist das Fahrzeug: Achskinematik, Federn und Dämpfer, Rad und Reifen. Mit unserem Partner, der Technischen Universität Brünn, liefern wir virtuelle Fahrzeugmodelle, die über die OpenCRG-Oberfläche fahren.
- Achs- und Radaufhängungskinematik
- Federn, Dämpfer und Lager
- Rad, Nabe und Reifen
- Komplettes Modell des gesamten Fahrzeugs Škoda Enyaq iV
- Bereit für Mehrkörpersimulation, z. B. MSC ADAMS
Partner
Technische Universität Brünn Virtuelle Fahrzeugmodelle für die Simulation digitaltwin.science05 / So läuft es ab
Sie wählen den Abschnitt.
Wir liefern die Straße.
Je sauberer und trockener die Oberfläche, desto genauer das Modell. Etwas Vorbereitung vor Ort zahlt sich in den Daten aus.

Beim Abspielen wird eine Verbindung zu YouTube hergestellt. Auf YouTube öffnen ↗
- 01
Abschnitt festlegen
Senden Sie uns Lage, Länge und Breite der Straße oder Teststrecke sowie die Rasterauflösung, die Ihre Simulation benötigt.
- 02
Oberfläche reinigen
Entfernen Sie Laub, Steine, Unkraut und andere Hindernisse, damit die Struktur der Oberfläche frei liegt und sauber bleibt.
- 03
Einen Termin festlegen
Wir scannen bei gutem Wetter, nie bei Regen, Schnee oder starkem Wind. Eine trockene Oberfläche verhindert Reflexionen und ungleichmäßige Rückstreuung, die die Daten verfälschen.
- 04
Scannen, verarbeiten und liefern
Wir erfassen den Abschnitt, bereinigen und klassifizieren die Punktwolke, erstellen Referenzlinie und Raster und übergeben geprüfte OpenCRG-Dateien.
Sprechen wir darüber
Brauchen Sie Ihre Straße
in der Simulation?
Sagen Sie uns, welchen Abschnitt Sie vermessen lassen möchten. Den Umfang von Scan und Verarbeitung stimmen wir gemeinsam ab.